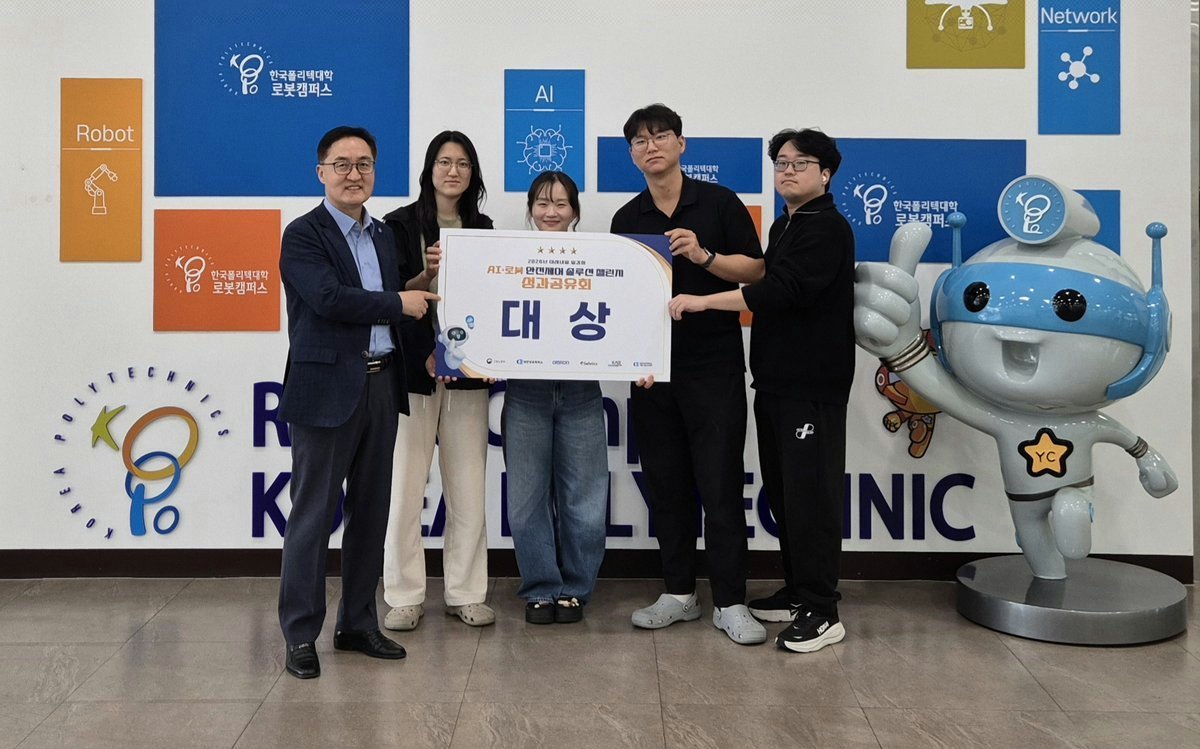
[PEDIEN] 한국폴리텍대학 로봇캠퍼스 로봇IT과 학생들이 '2026년 미래내일 일경험 AI·로봇 안전제어 솔루션 챌린지' 대학부에서 대상을 수상하는 쾌거를 달성했다. 문지원, 문여원, 김민서, 이태규 학생으로 구성된 팀은 지난 14일 서울 서초구 한국컨퍼런스센터에서 열린 성과공유회에서 이같이 발표했다.
이번 챌린지는 참가 학생들이 팀별 프로젝트를 발표하고 전문가 심사를 거쳐 우수 프로젝트를 선정하는 방식으로 진행됐다. 행사는 10월 13일 특성화고부, 14일 대학부로 나뉘어 경쟁을 펼쳤다.
수상팀은 제조 현장에서 펜스, 라이트커튼 등 1차 방호장치가 해제되는 점검 및 시운전 구간에서 발생하는 안전 공백에 주목했다. 이들은 제조 공정 모의 모델에 로봇팔과 컨베이어를 배치하고, 3D 비전 인식, ROS 2 기반 제어, 국제 안전표준을 결합한 2차 안전제어 시스템 '세컨드 배리어'를 구현했다. 이 시스템은 사람의 상시 감시 없이도 스스로 위험을 판단하고 대응하는 능력을 갖췄다.
특히 작업장 입구에서는 카메라와 AI가 작업자의 안전모 착용 여부를 확인해, 안전모 미착용 시 출입문이 열리지 않도록 제어했다. 이는 보호구 착용을 출입 조건과 직접적으로 연결한 혁신적인 시도였다.
작업 공간 내에서는 3D 카메라가 작업자의 위치를 입체적으로 파악하고, 시스템은 로봇팔의 실시간 위치를 계산해 작업자와 로봇 간의 실제 거리를 측정했다. 작업자가 가동 중인 로봇에 접근하면 로봇은 즉시 속도를 늦추고, 위험 구역으로 진입 시에는 완전히 멈추도록 설계됐다. 이러한 감속 및 정지 거리는 국제 안전표준의 계산 방식을 적용해 산출되었다.
또한, 화재 발생 시에도 즉각적인 대응이 가능하도록 기능을 갖췄다. 화재 감지 센서가 불꽃을 감지하면 로봇은 즉시 작업을 중단하고 기본 자세로 복귀한다. 동시에 출입문이 열리고 바닥 LED가 출구까지의 경로를 비춰 안전한 대피를 유도한다. 사고 발생 시에는 해당 구간의 영상이 자동으로 저장되어 관리자가 추후 사고 원인을 분석할 수 있도록 했다.
모든 과정은 외부 서버 없이 작은 장치 하나에서 처리되어, 인터넷 연결이 불안정한 공장 환경에서도 안정적으로 작동한다. 팀은 로봇IT 분야의 융합 기술을 통해 산업 현장의 끼임 사고 문제를 해결할 수 있는 실질적인 안전 시스템을 제시했으며, 이는 사람 없이 운영되는 다크팩토리에도 적용될 수 있는 가능성을 보여주었다.
최무영 학장은 "학생들이 산업 현장의 안전 문제에 관심을 갖고 배운 기술을 활용해 직접 해결 방안을 구현했다는 점에서 매우 뜻깊은 성과"라며, "앞으로도 현장 중심의 프로젝트 교육을 통해 AI와 로봇 기술을 융합하고 사람의 안전을 최우선으로 하는 실무형 기술 인재를 양성하겠다"고 밝혔다.
경북 영천에 위치한 한국폴리텍대학 로봇캠퍼스는 철저한 현장 맞춤형 교육으로 매년 우수한 로봇 전문 인력을 배출하는 국내 대표 로봇 특성화 대학이다. 2년제 학위과정은 다가오는 첨단 산업 수요를 반영하여 '로봇메카트로닉스' 계열과 '로봇시스템융합' 계열로 학사 구조를 전면 개편해 운영 중이다. 2027학년도 신입생 모집 및 입학에 대한 자세한 정보는 대학 공식 홈페이지에서 확인할 수 있다.
저작권자 © PEDIEN 무단전재 및 재배포 금지