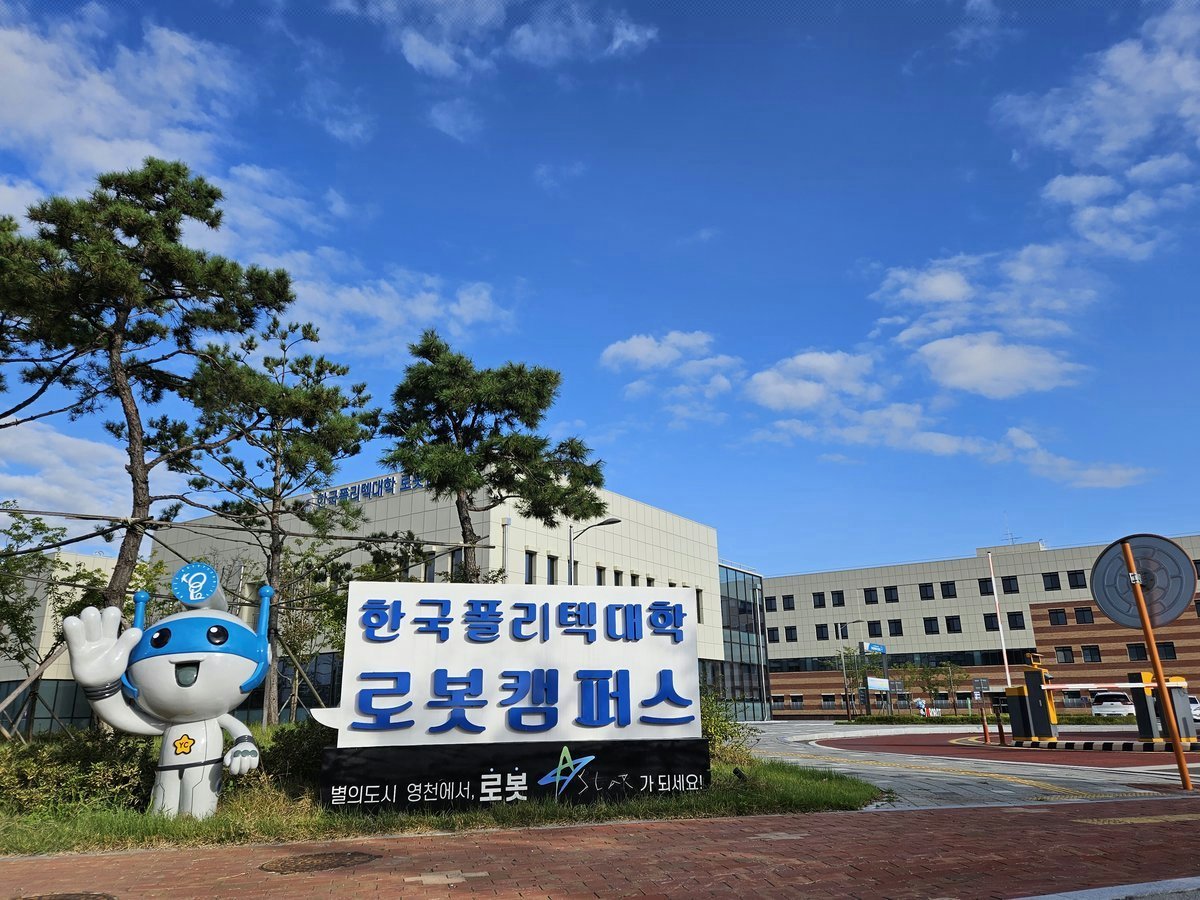
[PEDIEN] 한국폴리텍대학 로봇캠퍼스 로봇 IT 학과 학생들이 개발한 실내 자율이동로봇 ‘VICA’가 ‘2026년 한이음 드림업 모의 IR 피칭대회’에서 최고상인 최우수상을 수상하는 쾌거를 달성했다. 이번 수상으로 학생들은 장학금 300만원과 해외 장학연수 기회를 얻게 되었다.
지난달 17일 개최된 이번 대회는 한이음 드림업 창업 멘토링에 참여한 팀들이 자신들의 기술과 사업 모델을 발표하는 자리였다. VICA 팀은 낯선 장소에서 길 안내에 어려움을 겪는 시각장애인의 현실에 주목했다. 이들은 시각 정보에 의존하지 않고도 목적지에 도달할 수 있도록, 이용자가 로봇의 손잡이를 잡고 함께 걷는 방식을 설계했다.
VICA는 사용자가 스마트 손잡이를 잡고 원하는 목적지를 말하면, 대규모언어모델이 이를 판단해 안내를 시작한다. 특히, 모퉁이를 돌기 전에는 손잡이를 통해 어느 방향으로 회전해야 하는지를 손끝의 감각으로 전달한다. 또한, 사용자가 손잡이를 당기면 걸음에 맞춰 속도를 조절하고, 손을 놓치면 멈춘 뒤 다시 잡아달라고 음성으로 안내하는 기능까지 갖췄다.
이번 프로젝트에서 문지원 학생은 하드웨어와 전장 설계를, 문여원 학생은 관리자 앱 개발을, 김민서 학생은 주행 및 안전 제어를, 이태규 학생은 음성 처리와 언어모델 부분을 담당하며 각자의 전문성을 발휘했다. 팀은 실내 주행 시험을 160회 이상 반복하고, 경북 지역 시각장애인복지관에서 시각장애인 2명과 복지관 관계자 2명의 실질적인 의견을 수렴하는 과정을 거쳤다.
참여자들의 피드백을 반영하여, 로봇이 경로를 우회하거나 잠시 멈출 때 그 이유를 음성으로 설명하는 기능을 향후 과제로 설정했다. 피칭 과정에서는 복지관이나 병원이 VICA 로봇을 상시 배치하고 운영하는 데 필요한 비용과 관리 방안에 대한 구체적인 사업 모델도 제시했다. 학생들은 로봇 구매 방식 외에도 유지보수가 포함된 36개월 임대 서비스 모델을 제안하며 시설의 부담을 줄이는 방안을 모색했다.
손잡이와 센서 배터리 등 주요 부품은 개별 모듈로 설계하여 고장 발생 시 해당 부분만 교체할 수 있도록 유지보수의 효율성을 높였다.
최무영 학장은 “로봇이 방향을 바꾸기 전에 손끝으로 먼저 알려주는 손잡이에는 이용자의 입장에서 깊이 고민한 흔적이 담겨 있다”며, “학생들이 복지관에서 얻은 소중한 의견을 다음 설계에 반영하고, 자신이 만든 기술을 필요한 사람에게 직접 전달할 수 있도록 적극적으로 지원하겠다”고 밝혔다.
한편, 한국폴리텍대학 로봇캠퍼스는 2년제 학위과정을 ‘로봇메카트로닉스’와 ‘로봇시스템융합’ 계열로 전면 개편하여 운영하고 있다. 오는 27일까지 2027학년도 수시 2차 신입생 모집을 진행하며, 입학 및 교육과정에 대한 자세한 정보는 대학 공식 홈페이지에서 확인할 수 있다.
저작권자 © PEDIEN 무단전재 및 재배포 금지